

Estaba leyendo la historia de la startup francesa de robótica Wandercraft y he pensado que vale la pena compartirlo porque creo que refleja muy bien la vocación que tienen muchos emprendedores que deciden dedicarse a la robótica.
Así lo relata la propia empresa:
Todo comenzó con una pregunta que un joven ingeniero no lograba quitarse de la cabeza. En un club de robótica de la universidad, Nicolas Simon vio cómo una máquina aprendía a caminar y pensó en su hermano, que estaba perdiendo esa capacidad. Si un robot puede caminar, ¿por qué no crear uno que camine por él? Wandercraft se fundó en París en 2012 para responder a esa pregunta, y la respuesta exigió una década de ingeniería: un exoesqueleto que se equilibra solo, para que no tenga que hacerlo la persona que lo lleva. En 2019, Atalante se convirtió en el primer exoesqueleto de marcha autoequilibrado en obtener el marcado CE en Europa. Esa misma tecnología acompaña hoy a las personas en su rehabilitación en más de 150 centros clínicos y de investigación, sale de la clínica para entrar en el hogar con Eve y está presente en Calvin, nuestra familia de robots humanoides concebidos para los trabajos más duros de la industria. Tres productos, dos mercados, una convicción: la robótica debe ayudar a las personas a lograr lo que no pueden hacer solas.
Lo del club de robótica en el que participaba Nicolas Simon cuando se le ocurrió la idea de crear un exoesqueleto no es una excepción ya que no cabe duda de que las universidades han ido creando a lo largo de los años el caldo de cultivo ideal para que se produzcan muchas situaciones como esta. Y mira que no soy fan de la enseñanza reglada, pero en este caso hay que reconocer el mérito de aquellos profesores e investigadores que decidieron en su momento crear este tipo de espacios para que los alumnos experimentaran con pequeños robots y otro tipo de tecnología, como Arduino, impresoras 3D, drones, … lo cual ha acabado llevando a muchos de esos estudiantes a buscar cumplir el sueño definitivo de todo fan de los robots: los humanoides.
¿Cuántos más de los cientos de emprendedores que trabajan actualmente en el desarrollo de humanoides tiene el patrón de Nicolas Simon? Me atrevo a decir que son muchos, es más, cada día que pasa aumenta el número de personas que pueden llegar a desarrollar esa vocación a medida de que el concepto de robot de propósito general va siendo conocido y estudiado, en universidades y de forma autodidacta.
Pero más allá de que la vocación se encuentre detrás de la decisión de muchos emprendedores para lanzarse a crear nuevas empresas en este sector, lo que no hay duda es de que existen suficientes incentivos para querer trabajar en robótica, porque a medida que la sociedad va avanzando queda más patente que muchos de los trabajos que ahora hacen las personas deberían estar haciéndose con un robot.
En mis charlas suelo usar el ejemplo del arado. Antes de los tractores, el agricultor tenía que ejercer una fuerza sobre el arado para lograr que entrara en la tierra. El caballo o buey hacía la parte de tirar el arado pero el agricultor no estaba exento de tener que hacer un gran esfuerzo físico, algo que ahora consideraríamos inhumano.
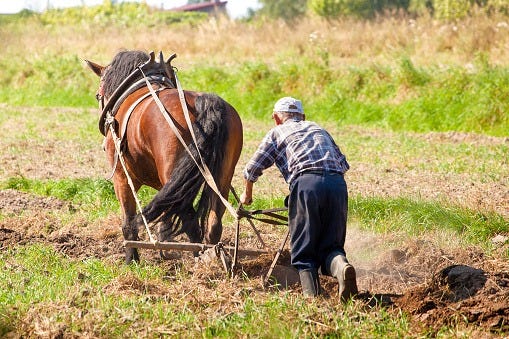
Entonces, creo que con el tiempo esta misma situación la trasladaremos a muchos otros trabajos que ahora muchas personas tienen que realizar porque no les queda más remedio. Y entre esos trabajos creo que los que implican que una persona esté delante de una cinta transportadora realizando una tarea repetitiva es de los primeros que deberían delegarse en un humanoide. Precisamente ese es el caso de uso que nos está mostrando Wandercraft en su colaboración con Renault.
El caso de uso con Renault me parece bastante representativo porque nos pone sobre la mesa el problema que la robótica quiere resolver. Porque el fundador de de Wandercraft quería resolver el problema de alguien que ya tenía un problema de movilidad, pero lo que ha acabado haciendo es crear una máquina que puede evitar que muchas personas acaben lesionadas, por tener que realizar un trabajo repetitivo durante toda una jornada de trabajo, no solo un día, sino así de manera repetitiva durante años.
¿Por qué es tan importante que la robótica sea vocacional?
La robótica es más difícil que la IA. De hecho si no hubiera sido por la IA me atrevo a decir que ahora no estaríamos hablando de robots.
En este punto me voy a aventurar a exponer una idea en la que puedo estar equivocado pero que puede reflejar bastante bien la diferencia entre la robótica de antes y después de ChatGPT. El mismo CEO de Unitree lo expresaba así recientemente: el mayor error que he cometido en la última década ha sido no creer lo suficiente en la IA. Y es que lo que yo veía de la robótica antes de la llegada de la IA Generativa era una estrategia muy diferente a la que vemos que se está llevando actualmente, básicamente porque se ponía el foco en programar robots o en desarrollar un tipo de IA determinista, pero en ambos casos se avanzaba lento y se acababa llegando a un callejón sin salida.
Porque los robots que realmente necesitamos deben ser de propósito general, exactamente igual que con la IA. Porque la IA también avanzó lento antes de la llegada de los transformers y la buena noticia para todos los que llevan muchos años dedicados a la robótica es que se está comprobando que lo que sirve para la IA sirve también para la robótica.
Eso es exactamente lo que Jim Fan, el director de robótica de NVIDIA expresó recientemente cuando dijo: ahora también puedes sentir la Lección Amarga Física en casa como nosotros lo hicimos en ese fatídico día ;)
Se refiere a que la lección amarga de la Inteligencia Artificial se está cumpliendo también en la IA Física, es decir, que a mayor volumen de datos y mayor capacidad de computación, los resultados mejoran, aunque no haya mejorado el algoritmo.
Por lo tanto, aquellos que se metieron en robótica hace años, cuando todo parecía imposible y ha sido la vocación lo que les ha permitido mantenerse firmes ante las dificultades anteriores, ahora tienen la vía libre para poder avanzar, porque cada vez parece más claro que se dan las condiciones óptimas para ello.
Si quieres aprender más sobre robótica e IA Física puedes apuntarte a nuestro curso ampliando tu suscripción
Más noticias de IA Física y robótica
🌍 Google DeepMind presenta Genie 4, un modelo del mundo que genera entornos interactivos con imagen, sonido y diálogo, modificables mediante instrucciones en tiempo real. La versión experimental ya se prueba con colaboradores seleccionados; DeepMind explora su uso con Gemini Robotics y muestra una simulación del humanoide Apollo jugando a las damas.
📦 GXO amplía su acuerdo con Agility Robotics para llevar Digit a sus centros de Statesville y Lebanon. Los despliegues están previstos para principios de 2027, inicialmente con Digit 4 y después con Digit 5. Las empresas declaran que el robot ya ha movido más de 100.000 contenedores en su instalación de Flowery Branch.
🏭 Agile Robots realiza con Audi una prueba de concepto en Ingolstadt: robots con dos brazos y base móvil recogen piezas y las ordenan para el montaje. Dassault Systèmes y NVIDIA aportan el gemelo virtual y las herramientas de simulación para evaluar la viabilidad, los tiempos, la ergonomía y la seguridad antes de su despliegue en la logística de la planta.
🏫 TUM inaugura con NEURA Robotics el centro RoboGym en el aeropuerto de Múnich. Su programa inicial prevé alrededor de cien robots humanoides y de servicio en 48 celdas de entrenamiento, con tareas como plegar cajas, ensamblar componentes y utilizar herramientas. Combina experiencia física, simulación y datos para investigar aplicaciones industriales y logísticas.
🧠 SenseNova evalúa GPT-6-Astra en doce pruebas de referencia y ocho plataformas robóticas. El estudio utiliza contexto preparado con demostraciones y, en parte de las pruebas simuladas, hasta diez veces más pasos que el presupuesto estándar. Sus autores observan capacidades de manipulación y planificación, pero también dificultades con el contacto preciso, las tareas largas y el tiempo de respuesta en robots reales.
👷 Robert Scoble afirma que Tesla utiliza trajes con hasta cuarenta cámaras y sensores 3D para recoger datos destinados a Optimus. Describe equipos en tres turnos que registran tareas domésticas e industriales en Palo Alto y Texas. Es una afirmación sin confirmar: Scoble no identifica la fuente de su información.
🩺 DASH presenta adaptadores que permiten montar y accionar instrumentos quirúrgicos da Vinci Classic y Xi en robots de propósito general, incluido el Unitree G1. Los investigadores muestran ensayos teleoperados e identificación automática de herramientas. El trabajo todavía no valida una intervención quirúrgica completa, las condiciones de esterilización ni el uso por un cirujano.
🔎 RoboJev publica un modelo abierto que estima si un robot ha completado una tarea a partir de la instrucción y diez fotogramas, con vistas auxiliares cuando están disponibles. Su autor declara un 95,2 % de precisión equilibrada al distinguir éxitos y fallos en 268 ensayos reservados del brazo SO-101. El proyecto comparte pesos, código y resultados de evaluación.
✈️ Reliable Robotics obtiene 115 millones de dólares adicionales, según TechStartups: 90 millones de capital y 25 de préstamo, con una valoración superior a mil millones. La compañía desarrolla sistemas para automatizar aviones existentes, como el Cessna 208B, y destinará los fondos a ampliar su flota, producción y equipo mientras avanza en la certificación.


