

¿Qué lleva a una empresa que se dedica al desarrollo de LLMs a contratar un ingeniero de diseño de actuadores?
Si leemos la oferta de empleo queda bastante claro que OpenAI quiere diseñar sus propios actuadores para robots:
“Buscamos un Ingeniero Sénior de Diseño e Integración de Actuadores para liderar el desarrollo de actuadores electromecánicos personalizados para sistemas robóticos avanzados”
Para mi esta noticia ha llegado en un momento en el que le estoy dando muchas vueltas a qué parte de la cadena de valor de la fabricación de robots humanoides va a capturar más negocio en los próximos años.
Hasta ahora mi conclusión pasaba por que los diseñadores del robot serían los mayores beneficiados, pero no quiero dejar de escuchar a toda la gente que dice que entre los cuellos de botella de la IA física que más beneficio puede reportar se encuentran los actuadores para robots.
Mi argumento principal para considerar que los diseñadores de los robots, como Tesla, Agility, Figure, 1X, Apptronik, … serán los que más valor van a capturar se basa inicialmente en la observación de que estas empresas pueden tener el interés y cierta capacidad para fabricar también los actuadores, pero es posible que esto no sea así y por lo tanto sí que pueda generarse mucho negocio para los proveedores de estos componentes para robots.
En el caso de otros componentes, como baterías, cámaras, sensores, … ya veo más complicado que los diseñadores de los robots vayan a poder hacerlo todo, pero con los actuadores tenía mis dudas.
Dicho esto, lo que vamos a hacer a continuación es repasar qué son los actuadores y cómo se enmarcan en el desarrollo de los robots humanoides.
¿Qué son los actuadores?
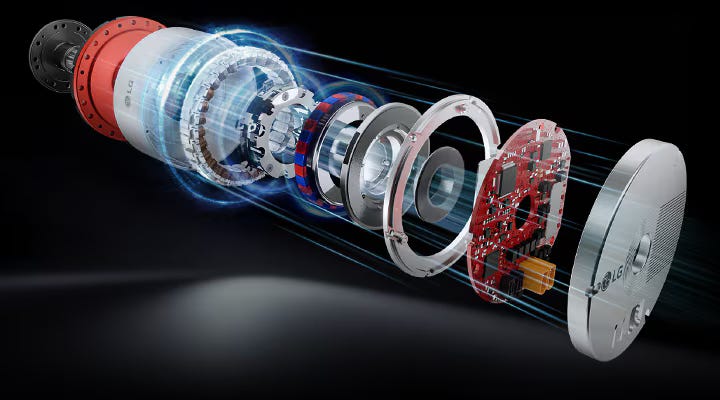
Los actuadores para robots se encargan de convertir la energía en movimiento y fuerza. En un robot humanoide permiten que este pueda doblar una rodilla, levantar un brazo o cerrar una mano. Si hacemos la comparación con nuestro cuerpo, cumplen una función parecida a la de los músculos, aunque su funcionamiento y su estructura son diferentes.
Cuando hablamos de un actuador eléctrico para un humanoide, normalmente estamos hablando de un conjunto de piezas: un motor, una transmisión, sensores, rodamientos y una carcasa. La electrónica que controla el motor puede estar dentro del módulo o fuera de él. Por eso, cuando una empresa dice que fabrica actuadores, es importante fijarse en qué incluye exactamente en ese producto.
Para entender cómo funciona este conjunto podemos empezar por el motor, que genera el movimiento, y seguir por la transmisión, que lo adapta a las necesidades de cada articulación, por ejemplo mediante un reductor que permite transformar el giro rápido del motor en un movimiento más lento pero con mayor fuerza de giro, lo que en robótica se denomina par. A esto se añaden los sensores, que permiten comprobar la posición y el movimiento de la articulación para que el sistema de control pueda ajustar lo que está haciendo el robot.
¿Qué tipos de actuadores existen?
Los actuadores pueden clasificarse según la energía que utilizan o según el movimiento que producen.
Según la energía, las principales familias son los eléctricos, los hidráulicos y los neumáticos. Los eléctricos utilizan motores; los hidráulicos, líquido a presión; y los neumáticos, aire comprimido. Un ejemplo conocido de la evolución entre tecnologías es Atlas de Boston Dynamics que pasó de su anterior humanoide hidráulico a uno completamente eléctrico.
Según el movimiento, podemos distinguir entre actuadores rotativos, que hacen girar un eje, y lineales, que empujan o tiran en línea recta. Un actuador lineal también puede doblar una rodilla si transmite su movimiento a través de un mecanismo. De la misma forma, un motor que gira puede accionar los dedos mediante cables o tendones.
Dentro de los eléctricos hay otra decisión que tiene mucho que ver con el negocio y es cómo se conecta el motor con la articulación. Para ello podemos utilizar reductores armónicos, planetarios o cicloidales, cada uno con distintas ventajas en precisión, tamaño, eficiencia o resistencia a impactos. También existen diseños de accionamiento directo, sin reductor, y de accionamiento casi directo, conocidos como QDD, que combinan un motor capaz de generar mucho par con una reducción pequeña.
Esta situación determina las exigencias para los proveedores. Si utilizamos un motor pequeño con una reducción elevada, damos más responsabilidad al reductor. Si reducimos menos, el motor tiene que aportar más par y ganan importancia sus materiales, la electrónica y la gestión del calor. Por lo tanto, dos robots humanoides pueden necesitar cadenas de suministro diferentes en función de las decisiones de ingeniería que tome el fabricante.
¿Cómo se relacionan los actuadores con el resto de componentes del robot?
Para entenderlo podemos pensar en un robot que tiene que coger una caja. Las cámaras y otros sensores ayudan a localizarla. El software calcula cómo acercarse y agarrarla. El sistema de control convierte ese plan en órdenes de movimiento y fuerza para los actuadores. La batería aporta la energía y la electrónica regula la corriente que llega a los motores.
Mientras el robot se mueve, los sensores de posición, fuerza o contacto devuelven información al sistema de control para que vaya corrigiendo la acción. Esta corrección continua permite ajustar un agarre o reaccionar cuando cambia la carga. Por lo tanto, la IA que se encarga de interpretar una tarea y los controladores que regulan cada articulación trabajan en niveles diferentes del sistema.
Además, las decisiones sobre un componente afectan a los demás. Por ejemplo, si una mano pesa más, moverla puede exigir más esfuerzo al codo y al hombro. Si los actuadores pierden demasiada energía en forma de calor, eso afecta a la autonomía y a la refrigeración. Y si una articulación tiene holguras o responde con retraso, el software tiene que trabajar con esas limitaciones físicas.
Esto ayuda a entender por qué una empresa como OpenAI puede querer participar en el diseño de los actuadores. Una posible explicación es que quiera adaptar el cuerpo a las capacidades que pretende desarrollar con su software.
¿Quién fabrica los actuadores?
Aquí conviene distinguir entre las empresas que venden un actuador integrado y las que fabrican alguna de sus piezas. Un proveedor de reductores y un fabricante de módulos completos participan en el mismo mercado, pero ofrecen productos diferentes.
Entre los proveedores de conjuntos integrados encontramos a Schaeffler, que ha presentado actuadores para humanoides, y a Laifual, que ofrece reductores y módulos de articulación. También hay fabricantes de robots que comercializan componentes propios, como es el caso de Unitree.
Si bajamos a las piezas, el mapa se amplía. Harmonic Drive y Leaderdrive son referencias en reductores armónicos. Kollmorgen ofrece motores sin carcasa que se integran dentro de una articulación. Si hacemos un mapa completo de proveedores tendríamos que incluir también a especialistas en husillos, encoders, rodamientos, electrónica e imanes. Por lo tanto, un actuador diseñado por el fabricante del robot puede reunir piezas de varias de estas empresas.
Entonces, para valorar la oportunidad de negocio hay que ir un paso más ya que tener un producto en catálogo no demuestra que una empresa esté suministrando grandes volúmenes a fabricantes de humanoides, sino que es necesario saber qué clientes tiene, qué piezas han sido validadas y cuántas puede entregar manteniendo la calidad. Ese es el punto que debemos evaluar en los proveedores, cuandoe una capacidad técnica empieza a convertirse en negocio.
¿Tiene sentido que un OEM fabrique sus propios actuadores?
Para el fabricante del robot, al que en la industria se suele llamar OEM, controlar el diseño de los actuadores puede permitir ajustar mejor el peso, la fuerza, el consumo, el ruido o la respuesta de cada articulación. También puede facilitar las mejoras cuando el software y el cuerpo se desarrollan conjuntamente.
Pero aquí aparece una distinción que afecta a mi planteamiento inicial: diseñar un actuador propio, ensamblarlo y fabricar todas sus piezas son decisiones diferentes. Una empresa puede controlar la arquitectura del conjunto y comprar el motor, los reductores o los sensores a especialistas. De hecho, la oferta de OpenAI incluye trabajar con proveedores y participar en su selección y validación.
Fabricar más componentes dentro de la empresa puede resultar atractivo si aporta una ventaja de rendimiento, asegura el suministro o reduce el coste con suficiente volumen. A cambio, exige maquinaria, procesos, personal especializado y capacidad para producir miles de unidades con calidad constante. Conseguir que funcione un prototipo resuelve una parte del problema, pero repetirlo de forma rentable plantea otra.
Comprar actuadores a un especialista puede permitir avanzar más rápido y aprovechar una fábrica que reparte sus inversiones entre varios clientes. Pero yambién puede generar dependencia y limitar algunas decisiones de diseño. La combinación adecuada dependerá de qué componentes diferencien al robot, de la capacidad del proveedor y del volumen real que vaya a fabricar el OEM.
Por lo tanto, que los fabricantes quieran tener actuadores propios deja abierta una oportunidad para los proveedores. Incluso puede aumentar la demanda de componentes especializados.
La pregunta que me interesa seguir explorando es qué parte de ese actuador pueden fabricar de forma competitiva los OEM y en qué parte les compensa trabajar con otros. Lo cual obliga a afinar la idea de quién capturará más valor. Controlar el robot completo puede dar una posición comercial importante, pero un proveedor difícil de sustituir puede conservar una parte del negocio. Para comparar ambas oportunidades tendremos que mirar los márgenes, la inversión necesaria y el poder de negociación, además de cuántos robots se venden.
Volviendo a OpenAI, la oferta deja claro que quiere participar en el diseño de los actuadores, aunque todavía no sepamos para qué robot, lo que me hace pensar que para avanzar en IA física también quiere tener más control sobre el cuerpo que va a ejecutar lo que decida su software.
Y para terminar, los que sí que tienen claro que esto de los actuadores va a generar mucho negocio en sí mismo es KraneShares que ha lanzado en el Nasdaq TORK, un ETF centrado en fabricantes de actuadores y componentes como motores, reductores, controladores y sensores.
Más noticias sobre IA Física y robótica
🧠 AMD ha comprado World Labs, la empresa de inteligencia espacial cofundada por Fei-Fei Li, en una operación de 8.200 millones de dólares en acciones. Li será vicepresidenta ejecutiva y científica jefa de AMD. El acuerdo, pendiente de cierre, refuerza la apuesta por integrar chips, modelos del mundo y aplicaciones de IA física.
🦾 Qualcomm ha acordado comprar PickNik, la empresa que mantiene MoveIt, uno de los principales frameworks de manipulación robótica. Planea estrechar su integración con Dragonwing y Arduino, manteniendo MoveIt abierto y compatible con hardware de terceros. La operación conecta la IA ejecutada en el robot con las herramientas necesarias para planificar y realizar movimientos.
💰 General Intuition anuncia una nueva financiación de 220 millones de dólares, con una valoración de 6.200 millones. La compañía afirma que sus modelos, entrenados con miles de millones de vídeos etiquetados con acciones, pueden actuar en tiempo real en entornos desconocidos. Es una apuesta por aprender comportamiento espacial a gran escala; su transferencia a robots físicos deberá demostrarse.
🔧 O-ID ha captado 1,2 millones de dólares para desarrollar robots industriales con articulaciones, extremidades y módulos de computación reemplazables. La startup japonesa quiere reducir las paradas mediante reparaciones sencillas en planta. Todavía trabaja en el paso del prototipo a producción, pero pone el foco en una condición esencial para la adopción: que mantener el robot resulte viable.
🚚 Feather Robotics se presenta públicamente con una ronda presemilla de 7,6 millones de dólares y un manipulador móvil de dos brazos. Según la empresa, lleva un año realizando entregas y ofrece un metro de alcance, diez horas de batería y herramientas abiertas para desarrolladores. Su propuesta es proporcionar el hardware sobre el que otras empresas construyan aplicaciones de trabajo físico.
🌍 Niantic Spatial presenta Places Library, un catálogo inicial de 100 entornos reales en 3D para entrenar y evaluar sistemas de IA física. Cada paquete USDZ combina una representación visual detallada con una malla de colisión alineada. Almacenes, espacios comerciales y viviendas permiten probar políticas robóticas en escenarios más variados antes de llevarlas al mundo real.
🎥 OpenRoboto presenta Shift, una plataforma para capturar acciones de trabajo real con sus dispositivos OR-S1 y OR-S2. Propone remunerar las horas aceptadas y añadir recompensas en tokens $ROBOTO, comenzando por organizaciones. Su énfasis en la trazabilidad de los datos, la revisión de calidad y los derechos de uso apunta a una necesidad creciente del entrenamiento robótico.
👁️ Delta Intelligence muestra D1, un dispositivo de captura colocado en la cabeza que combina cámaras e información inercial para registrar el entorno y reconstruir movimiento corporal. Produce imágenes, trayectorias y datos de postura orientados a la IA física. La oportunidad está en convertir demostraciones humanas en material de entrenamiento, aunque transferirlas al cuerpo de un robot exige trabajo adicional.
🤖 LeRobot amplía su ecosistema hacia los humanoides con un flujo de teleoperación, datos y aprendizaje sobre el Unitree G1. La propuesta combina π0.5 y SONIC: el modelo aprende el comportamiento de la tarea y un controlador rápido ejecuta el movimiento corporal. El código y las modificaciones de hardware compartidos facilitan que más equipos reproduzcan y desarrollen estos experimentos.
🧪 Poke & Wiggle presenta PAW-GEN-10, una prueba de diez tareas reales de manipulación que compara cuatro modelos mediante miles de intentos reproducibles. En sus condiciones de evaluación, el mejor resultado llega al 46 % de éxito, y cambiar la posición de los objetos reduce el rendimiento. Una referencia útil para medir generalización, necesidades de datos y fallos más allá de los vídeos de demostración.
📐 Physis-Lang propone mejorar los modelos generadores de vídeo mediante descripciones que explicitan causas, leyes físicas y efectos. El trabajo de investigadores de NVIDIA, MIT y Oxford utiliza esas descripciones para seleccionar datos, entrenar y generar escenas más coherentes físicamente. Los resultados corresponden a pruebas de generación de vídeo; su utilidad para el aprendizaje robótico requiere evaluación adicional.
🛠️ OpenClaw ofrece Enterprise, una plataforma abierta para desplegar y gestionar agentes de IA, con un plano de control y opciones de ejecución sobre Kubernetes. Como recurso para robótica, su conexión es indirecta: esta infraestructura podría ayudar a coordinar herramientas, datos y procesos de integración. El repositorio documenta gestión de agentes; su uso con robots dependerá de las conexiones y controles que se desarrollen.
📖 Understanding AI ofrece una lectura de análisis sobre la distancia entre las demostraciones de humanoides y el trabajo sostenido. Kai Williams examina manipulación, generalización, seguridad, fiabilidad y costes. Publicado a principios de septiembre, aporta una pregunta útil para interpretar los anuncios: ¿qué tarea puede realizar el robot de forma repetible y con qué coste total?